Για μια πρώτη επαφή, ακολουθήστε τις ενότητες 01–06. Για αναλυτική μελέτη, συνεχίστε από το δηλωμένο μοντέλο στους περιορισμούς, στις τοπικές κινήσεις και στην ευστάθεια. Οι πηγές δίνουν συγκεκριμένα σημεία για περαιτέρω ανάγνωση.
01Η δομή πριν από τη γεωμετρική περιγραφή
Στην FBM, η δομή είναι primitive. Η γεωμετρία είναι projection της δομής.
Αυτή η προτεραιότητα καθορίζει την ανάγνωση των παραδειγμάτων. Πρώτα δηλώνουμε τη δομή και τις σχέσεις που εξετάζουμε. Έπειτα μελετάμε τη γεωμετρική αναπαράσταση και την παρατήρηση που υποστηρίζει η συγκεκριμένη περιγραφή. Ένα σχήμα ή μια εξίσωση, απομονωμένα από αυτή τη δήλωση, δεν αρκούν για να προσδιορίσουν δομική ταυτότητα.
Δομική αφετηρία: Constraint Theory, Axiomatic Core, Axiom 2 — Constraint Primacy. Διάκριση προβολής και ταυτότητας: Manifest §10, σ. 6 ↗. Η διατύπωση εδώ αποτελεί εισαγωγική σύνθεση.
Στο προηγούμενο κεφάλαιο εξετάσαμε πώς διαφορετικές δηλωμένες γεωμετρικές δυνατότητες μπορούν να δώσουν την ίδια επιλεγμένη παρατήρηση. Το επόμενο ερώτημα αφορά τη βάση αυτής της περιγραφής: τι χρειάζεται να δηλώσουμε για να μιλήσουμε για τις δυνατότητες ενός συστήματος;
Στην παρουσίαση του corpus, το Manifest συνδέει την επιτρεπτότητα με τη δομή που ορίζουν οι περιορισμοί. Περιγράφει επίσης τη σταθερή δομή αναφοράς, τα ενεργά σύνολα περιορισμών και τις επιτρεπτές περιοχές ως αντικείμενα της θεωρητικής μονογραφίας.
Για τον αναγνώστη, μια χρήσιμη αφετηρία είναι να ξεχωρίζει την περιγραφή του συστήματος, τις συνθήκες που δηλώνονται και τις καταστάσεις που συμφωνούν με αυτές. Το επιχείρημα που θα ακολουθήσει πρέπει να παραμένει συνδεδεμένο με αυτή τη δήλωση.
Βάση της συζήτησης: Corpus Manifest v1.0, §§1–2, σ. 2 · §3.1, σ. 2–3 ↗
02Τι δηλώνουμε πριν από την ανάλυση;
Ο όρος «σταθερή δομή αναφοράς» μάς καλεί να προσδιορίσουμε σε ποια δομή αναφέρεται η ανάλυση. Το Manifest δίνει τη θέση της έννοιας μέσα στο corpus· η πλήρης ανάπτυξή της ανήκει στη θεωρητική μονογραφία. Εδώ οργανώνουμε την εισαγωγική ανάγνωση με τέσσερα ερωτήματα:
| Στοιχείο της περιγραφής | Ερώτημα που χρειάζεται απάντηση |
|---|---|
| Σύστημα και δομή αναφοράς | Ποιο σύστημα εξετάζουμε και ποια δομή αναφοράς δηλώνουμε για την περιγραφή του; |
| Περιορισμοί και συνθήκες | Ποιες σχέσεις απαιτούμε να ισχύουν, υπό ποιες δηλωμένες συνθήκες; |
| Μεταβλητές και πεδίο | Με ποια μεγέθη περιγράφουμε μια κατάσταση και ποιες τιμές εξετάζουμε; |
| Προβολή και παρατήρηση | Με ποια απεικόνιση συνδέεται η περιγραφή με το παρατηρούμενο μέγεθος και ποιες διακρίσεις επιτρέπει; |
Ο πίνακας είναι βοήθημα οργάνωσης της συζήτησης. Μας βοηθά, για παράδειγμα, να αναγνωρίσουμε πότε ένας ισχυρισμός αναφέρεται σε ένα συγκεκριμένο σύνολο συνθηκών και πότε οι συνθήκες έχουν αλλάξει χωρίς αυτό να έχει δηλωθεί.
Η μαθηματική μονογραφία αναπτύσσει τα τυπικά αντικείμενα του corpus. Το τρίγωνο που ακολουθεί είναι αυτοτελές μαθηματικό βοήθημα για την ταυτόχρονη ισχύ συνθηκών. Η κατασκευή του δεν δηλώνει πλήρες δομικό αντικείμενο FBM και κανόνα προβολής του. Στο μεταγενέστερο παράδειγμα ράβδου, άρθρωσης και οδηγού, η μηχανική διάταξη δηλώνεται πριν από τις γεωμετρικές εξισώσεις της.
Βάση της συζήτησης: Corpus Manifest v1.0, §§3.1–3.2, σ. 2–3 ↗
03Οι συνθήκες εξετάζονται μαζί
Ας περιγράψουμε μια γεωμετρική κατάσταση με δύο αδιάστατες συντεταγμένες, x και y, καθεμία από 0 έως 1. Δηλώνουμε δύο συνθήκες: η y να είναι τουλάχιστον ίση με την x και το άθροισμά τους να μην υπερβαίνει το 1.
C1: y ≥ x
C2: x + y ≤ 1
Μια κατάσταση είναι επιτρεπτή σε αυτό το παράδειγμα όταν ικανοποιεί ταυτόχρονα και τις δύο συνθήκες, μέσα στο δηλωμένο πεδίο. Το σύνολο όλων αυτών των καταστάσεων σχηματίζει μια τριγωνική περιοχή. Επειδή οι ανισότητες επιτρέπουν την ισότητα, περιλαμβάνονται και τα σύνορά της.
Το σημείο P = (0,25; 0,50) ικανοποιεί και τις δύο συνθήκες. Το Q = (0,40; 0,80) ικανοποιεί την πρώτη, αλλά παραβιάζει τη δεύτερη: 0,40 + 0,80 = 1,20. Η ικανοποίηση μιας μεμονωμένης συνθήκης δεν αρκεί για να ανήκει ένα σημείο στην κοινή περιοχή.
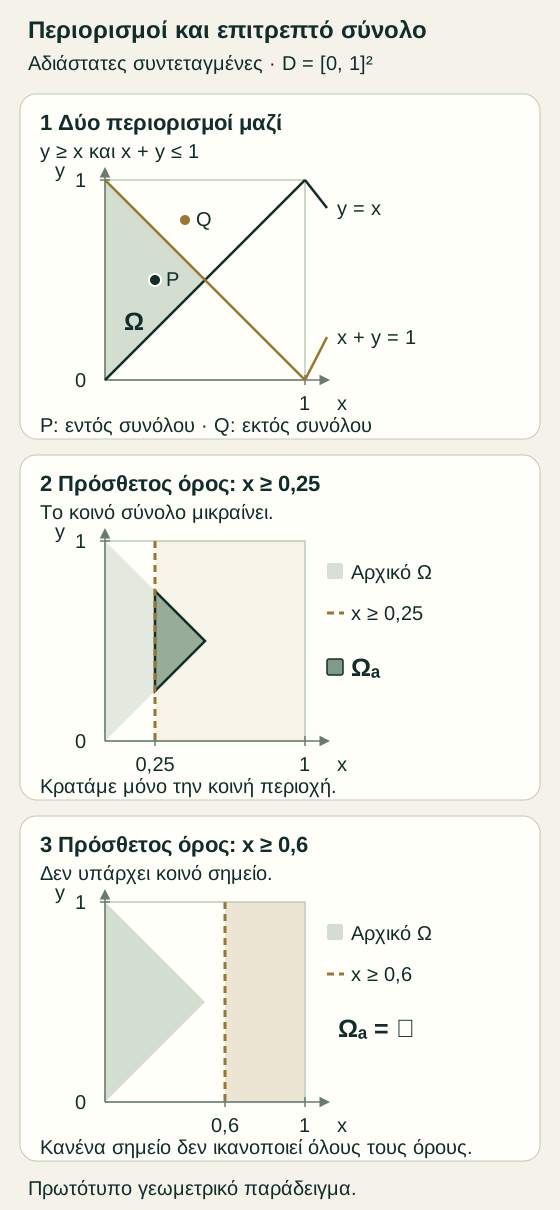
Πρωτότυπο γεωμετρικό παράδειγμα για το κεφάλαιο, με τοπική σημειογραφία. Δεν αναπαράγει τους τυπικούς ορισμούς της FBM ή πειραματικά αποτελέσματα.
04Τι αλλάζει με έναν πρόσθετο περιορισμό;
Κρατάμε το ίδιο πεδίο και τις δύο αρχικές συνθήκες. Προσθέτουμε τώρα την απαίτηση x ≥ a, όπου το a είναι μια δηλωμένη παράμετρος από 0 έως 1. Η νέα συνθήκη διατηρεί μόνο τα σημεία της αρχικής περιοχής που βρίσκονται πάνω στην αντίστοιχη κατακόρυφη ευθεία ή δεξιά της.
| Παράμετρος a | Τι απομένει |
|---|---|
| 0 | Η αρχική τριγωνική περιοχή: η πρόσθετη συνθήκη ισχύει ήδη σε όλο το δηλωμένο πεδίο. |
| 0,25 | Μια μικρότερη τριγωνική περιοχή με όλες τις συνθήκες σε ταυτόχρονη ισχύ. |
| 0,50 | Ένα μόνο σημείο: (0,50; 0,50). |
| 0,60 | Το κενό σύνολο: κανένα σημείο δεν ικανοποιεί όλες τις συνθήκες. |
Αλλάζουμε εδώ τη δηλωμένη γεωμετρική απαίτηση. Για αυτή την οικογένεια παραδειγμάτων, όσο αυξάνεται το a τόσο μικραίνει ή μένει ίδιο το σύνολο που απομένει. Η περίπτωση ενός μοναδικού σημείου και η περίπτωση του κενού συνόλου είναι διαφορετικά αποτελέσματα.
Η μαθηματική ανάπτυξη του παραδείγματος
Ορίζουμε το πεδίο D = [0, 1]2 και την τοπική σημειογραφία:
Ω = { (x, y) ∈ D : y ≥ x, x + y ≤ 1 }
Ωa = { (x, y) ∈ Ω : x ≥ a }
Οι δύο αρχικές ανισότητες δίνουν x ≤ y ≤ 1 − x. Άρα πρέπει να ισχύει x ≤ 1/2. Με τον πρόσθετο περιορισμό χρειάζεται a ≤ x ≤ 1/2.
Για 0 ≤ a < 1/2, το Ωa είναι το τρίγωνο με κορυφές (a, a), (a, 1 − a) και (1/2, 1/2). Για a = 1/2 οι κορυφές συμπίπτουν και απομένει ένα σημείο. Για a > 1/2 δεν υπάρχει κοινή λύση.
Αν 0 ≤ a ≤ b ≤ 1, τότε Ωb ⊆ Ωa. Η προσθήκη μιας συνθήκης που πρέπει να ισχύει μαζί με τις προηγούμενες διατηρεί ή αποκλείει καταστάσεις· δεν προσθέτει νέες σε αυτή την κατασκευή.
Οι σχέσεις αυτές περιγράφουν αποκλειστικά το παράδειγμα. Δεν ορίζουν τροχιά, δυνάμεις, ισορροπία ή κριτήριο φυσικής επικύρωσης.
Πρωτότυπο γεωμετρικό παράδειγμα για το κεφάλαιο, με τοπική σημειογραφία. Δεν αναπαράγει τους τυπικούς ορισμούς της FBM ή πειραματικά αποτελέσματα.
05Μία επιτρεπτή κατάσταση δεν περιγράφει όλο το σύνολο
Το σημείο P = (0,25; 0,50) παραμένει επιτρεπτό τόσο στην αρχική περιοχή όσο και μετά την προσθήκη x ≥ 0,25. Μια καταγραφή αυτού του σημείου θα συμφωνούσε και με τις δύο περιγραφές.
Οι περιγραφές όμως επιτρέπουν διαφορετικές δυνατότητες: για παράδειγμα, το σημείο (0,10; 0,50) ανήκει στην αρχική περιοχή και αποκλείεται από την πρόσθετη συνθήκη. Έτσι συνδέεται το παρόν παράδειγμα με το ερώτημα του μηχανικού ίχνους: μια παρατηρημένη κατάσταση μπορεί να είναι συμβατή με περισσότερα από ένα δηλωμένα σύνολα δυνατοτήτων.
Το ότι η παρατήρηση δεν διακρίνει αυτές τις δύο περιγραφές δεν ακυρώνει την πληροφορία της. Προσδιορίζει μέχρι πού μπορεί να στηρίξει την ερμηνεία χωρίς πρόσθετα στοιχεία.
Βάση της συζήτησης: Corpus Manifest v1.0, §10, σ. 6 ↗ — διάκριση συμβατότητας / απόδοσης. Τα συγκεκριμένα σημεία και σύνολα ανήκουν στο πρωτότυπο παράδειγμα.
06Η εμβέλεια της επιτρεπτότητας στο παράδειγμα
Στην κατασκευή μας, «επιτρεπτό» σημαίνει ότι ένα σημείο ανήκει στο σύνολο που ορίζουν οι δηλωμένες γεωμετρικές συνθήκες. Για να μιλήσουμε για τη συμπεριφορά ενός φυσικού μηχανισμού, θα χρειαζόταν να εξετάσουμε και τις πρόσθετες σχέσεις και τα στοιχεία που απαιτεί ο συγκεκριμένος ισχυρισμός.
Το παράδειγμα δεν επιλέγει ποια κατάσταση θα πραγματοποιηθεί, ποια διαδρομή θα ακολουθηθεί ή αν μια κατάσταση θα είναι ευσταθής. Ακόμη και το μοναδικό σημείο στο a = 0,50 είναι αποτέλεσμα των ανισοτήτων, χωρίς να έχει θεμελιωθεί φυσική ισορροπία ή ευστάθεια.
Αντίστοιχα, το κενό σύνολο για a = 0,60 δείχνει ασυμβατότητα των συγκεκριμένων συνθηκών μέσα στο συγκεκριμένο πεδίο. Δεν αποδεικνύει από μόνο του ότι κανένα φυσικό σύστημα δεν μπορεί να λειτουργήσει υπό κάποια διαφορετική περιγραφή.
Η διάκριση αυτή συνδέεται με την απαίτηση του Manifest να ξεχωρίζουμε την εσωτερική επικύρωση από τη συμφωνία με τη φυσική πραγματικότητα και να στηρίζουμε κάθε ισχυρισμό με κατάλληλη τεκμηρίωση.
Βάση της συζήτησης: Corpus Manifest v1.0, §3.2, σ. 3 · §10, σ. 6 · §§12–13, σ. 7 ↗
07Αναπαράσταση μιας δηλωμένης διάταξης
Στο μηχανικό παράδειγμα δηλώνουμε πρώτα ιδανική άκαμπτη ράβδο και σταθερή άρθρωση· στη συνέχεια προσθέτουμε έναν αμφίπλευρο οδηγό. Η ακαμψία, οι συνδέσεις και οι επιβαλλόμενες συνθήκες είναι δεδομένα της ιδεατής διάταξης. Κατόπιν επιλέγουμε συντεταγμένες και γράφουμε τις σχέσεις που εκφράζουν τις γεωμετρικές συνέπειες αυτών των δεδομένων.
Οι ενότητες 07–12 χρησιμοποιούν κλασικά μαθηματικά εργαλεία για να αναλύσουν συγκεκριμένα δηλωμένα μοντέλα. Η σύνδεσή τους με πλήρεις δομικούς ορισμούς της FBM εξετάζεται με τα ερωτήματα σύγκρισης της ενότητας 13.
Για αυτή την επιλεγμένη αναπαράσταση, χρησιμοποιούμε την ακόλουθη τοπική σημειογραφία. Έστω q = (q1, …, qn) ένα σύνολο συντεταγμένων σε ανοικτή περιοχή U ⊂ ℝn. Οι συντεταγμένες περιγράφουν μια διαμόρφωση — configuration: τη γεωμετρική τοποθέτηση που εξετάζουμε. Αν χρειάζονται και ταχύτητες για την πρόβλεψη της εξέλιξης, το q μόνο του δεν είναι πλήρης δυναμική κατάσταση.
Συγκεντρώνουμε σε μια παράμετρο λ όσα κρατάμε σταθερά σε κάθε ανάλυση: μήκη, θέσεις οδηγών ή άλλες δηλωμένες ρυθμίσεις. Γράφουμε τις συνθήκες ως ισότητες και ανισότητες, με κοινή σύμβαση προσήμου:
hi(q; λ) = 0, i = 1, …, m
gj(q; λ) ≥ 0, j = 1, …, k
Qλ = { q ∈ U : h(q; λ) = 0, g(q; λ) ≥ 0 }
Το Qλ είναι εδώ το admissible set του μοντέλου: η κοινή λύση των δηλωμένων συνθηκών. Οι ανισότητες ερμηνεύονται κατά συνιστώσα. Η σημειογραφία είναι τοπική για το κεφάλαιο. Μας επιτρέπει να εξετάζουμε χωριστά τη μεταβολή των συντεταγμένων q, τη μεταβολή της παραμέτρου λ και την αντικατάσταση των ίδιων των σχέσεων h, g.
Η επιλογή μεταβλητών καθορίζει και την πληροφορία που κρατά το μοντέλο. Για παράδειγμα, μια θέση άκρου ράβδου δεν περιγράφει από μόνη της την ελαστική παραμόρφωση της ράβδου. Η επιλογή άκαμπτων σωμάτων αποτελεί υπόθεση που χρειάζεται να ταιριάζει στο ερώτημα και στα δεδομένα της μελέτης.
Σχετικός καθιερωμένος όρος: configuration space, Lynch & Park, Modern Robotics, ορισμός 2.1, σ. 12. Το Qλ και η οργάνωση των παραμέτρων είναι η δηλωμένη κατασκευή αυτής της ανάπτυξης.
08Τι επιτρέπει ο περιορισμός σε πρώτη τάξη;
Ξεκινάμε μόνο με ομαλές ισότητες, κρατώντας το λ σταθερό. Αν μια διαφορίσιμη καμπύλη q(s) παραμένει επιτρεπτή, τότε h(q(s); λ) = 0 για κάθε s. Ο κανόνας αλυσίδας δίνει:
Jh(q; λ) q′(s) = 0
(Jh)ij = ∂hi / ∂qj
Ο constraint Jacobian Jh συγκεντρώνει τις παραγώγους των περιορισμών. Κάθε εφαπτόμενη σε επιτρεπτή καμπύλη ανήκει στον πυρήνα του. Το s είναι παράμετρος της καμπύλης· όταν είναι ο χρόνος, το q′ είναι η ταχύτητα διαμόρφωσης. Ο πίνακας αυτός αφορά τους περιορισμούς. Ένας Jacobian που μετατρέπει ταχύτητες αρθρώσεων σε ταχύτητα ενός άκρου έχει διαφορετική λειτουργία.
Σε ένα επιτρεπτό σημείο q0 με h(q0; λ) = 0, αν οι m ισότητες είναι ανεξάρτητες, δηλαδή rank Jh = m, το θεώρημα πεπλεγμένων συναρτήσεων δίνει τοπικά ένα ομαλό σύνολο διαμορφώσεων διάστασης n − m. Ο εφαπτόμενος χώρος του είναι ο πυρήνας του Jh. Γενικότερα, σταθερός βαθμός r σε μια ανοικτή γειτονιά δίνει την αντίστοιχη τοπική διάσταση n − r. Η σταθερότητα του βαθμού είναι ουσιώδης προϋπόθεση.
Για ένα άκρο ιδανικής άκαμπτης ράβδου μήκους L > 0, με το άλλο άκρο αρθρωμένο στο O = (0, 0), ισχύει x² + y² = L². Ο Jacobian είναι η γραμμή (2x, 2y), με βαθμό 1 παντού πάνω στον κύκλο. Στο (L, 0) η σχέση 2Lx′ = 0 επιτρέπει κατακόρυφες εφαπτόμενες. Μια συγκεκριμένη επιτρεπτή καμπύλη είναι q(s) = (L cos s, L sin s).
Ο αλγεβρικός τύπος dim ker J = n − rank J ισχύει για κάθε πίνακα. Η ερμηνεία του ως πραγματικής τοπικής κινητικότητας χρειάζεται τις γεωμετρικές προϋποθέσεις που μόλις δηλώσαμε. Το επόμενο παράδειγμα δείχνει τι συμβαίνει όταν αυτές αποτυγχάνουν.
Σύνδεση με τη μηχανική κλειστών αλυσίδων: Modern Robotics, §7.3, σ. 256–258. Η παραγώγιση και το παράδειγμα της ράβδου αναπτύσσονται εδώ για τη συγκεκριμένη δηλωμένη ιδεατή διάταξη.
09Όταν η γραμμικοποίηση αφήνει περισσότερες δυνατότητες
Στο άκρο της ίδιας ράβδου προσθέτουμε έναν ιδανικό οριζόντιο οδηγό που επιβάλλει y = a. Ο οδηγός είναι αμφίπλευρος: το άκρο παραμένει πάνω στην ευθεία. Τα x, y, L και a έχουν την ίδια μονάδα μήκους. Θέτουμε a ≥ 0 και κρατάμε το a σταθερό σε κάθε εξέταση.
Η ράβδος, η άρθρωση και ο οδηγός αποτελούν τη δηλωμένη ιδεατή διάταξη. Ο κύκλος και η ευθεία αναπαριστούν γεωμετρικά τους περιορισμούς της στις επιλεγμένες συντεταγμένες.
Το ερώτημα είναι ποιες θέσεις του άκρου συμβιβάζονται με αυτές τις συνδέσεις, με L και a σταθερά. Η γεωμετρία μάς επιτρέπει να απαντήσουμε ακριβώς. Η σημασία του αμφίπλευρου οδηγού φαίνεται στη σύγκριση με έναν μονόπλευρο περιορισμό, όπου αλλάζει η επιβαλλόμενη σχέση.
Fa(x, y) = (x² + y² − L², y − a) = (0, 0)
x² = L² − a², y = a
| Θέση οδηγού | Ακριβείς λύσεις | Βαθμός του Ja στις λύσεις |
|---|---|---|
| 0 ≤ a < L | Δύο σημεία: (±√(L² − a²), a) | 2 σε κάθε σημείο |
| a = L | Ένα σημείο: p = (0, L) | 1 |
| a > L | Καμία λύση | Δεν υπάρχει επιτρεπτό σημείο αξιολόγησης |
Επιτρεπτές θέσεις του άκρου της ράβδου
Μήκη σε μονάδες L, με L = 1 στο σχήμα. Οι συνθήκες είναι x² + y² = 1 και y = α, όπου α = a/L.
Μεταβάλλουμε μια γεωμετρική παράμετρο, όχι τον χρόνο. Το σχήμα συγκρίνει επιτρεπτές διαμορφώσεις για διαφορετικές θέσεις του οδηγού· δεν προσομοιώνει δυναμική ή κίνηση μέσα σε ένα σταθερό επιτρεπτό σύνολο.
Οι γραμμές του Ja είναι (2x, 2y) και (0, 1), επομένως det Ja = 2x. Στα δύο σημεία με a < L, ο πυρήνας είναι μηδενικός: κάθε σημείο είναι απομονωμένο και δεν υπάρχει συνεχής κίνηση από το ένα στο άλλο με τον οδηγό σταθερό.
Στην εφαπτομένη θέση a = L ο πίνακας χάνει βαθμό. Η γραμμική συνθήκη δίνει μόνο y′ = 0 και αφήνει το x′ φαινομενικά ελεύθερο. Ωστόσο, οι πλήρεις εξισώσεις έχουν μόνο τη λύση (0, L). Καμία μη σταθερή επιτρεπτή καμπύλη δεν περνά από αυτή, με τον οδηγό στην ίδια θέση.
Η δεύτερη παράγωγος αποκαλύπτει το όριο
Για μια δύο φορές διαφορίσιμη επιτρεπτή καμπύλη, η σχέση y = L δίνει y′ = y″ = 0. Παραγωγίζοντας δύο φορές την εξίσωση του κύκλου παίρνουμε:
2(x′)² + 2(y′)² + 2xx″ + 2yy″ = 0
Στο p = (0, L): 2(x′)² = 0, άρα x′ = 0.
Η δεύτερη τάξη αποκλείει τις μη μηδενικές οριζόντιες εφαπτόμενες που επέτρεπε η πρώτη. Η ακριβής λύση του συστήματος αποδεικνύει ήδη το ισχυρότερο αποτέλεσμα: το επιτρεπτό σύνολο είναι ένα μόνο σημείο.
Εδώ η απώλεια βαθμού αφορά τη συγκεκριμένη αναπαράσταση των περιορισμών. Το ίδιο μονοσύνολο περιγράφεται από x = 0 και y = L με Jacobian πλήρους βαθμού. Επομένως το 2 − rank Ja = 1 στο p μετρά τον γραμμικοποιημένο πυρήνα αυτών των εξισώσεων· δεν αποδεικνύει έναν πραγματικό βαθμό ελευθερίας.
Τι αλλάζει αν επιτρέψουμε να μετακινείται και ο οδηγός;
Τότε αλλάζει το ερώτημα και προστίθεται μεταβλητή. Η καμπύλη x(s) = L sin s, y(s) = a(s) = L cos s ικανοποιεί τις δύο σχέσεις και έχει οριζόντια εφαπτομένη στο s = 0. Δεν ανήκει όμως στο σύνολο με σταθερό a = L. Η διάκριση μεταξύ παραμέτρου και μεταβλητής καθορίζει το συμπέρασμα.
Επιπλέον, τα σύνολα λύσεων για διαφορετικές τιμές του a βρίσκονται σε διαφορετικές οριζόντιες ευθείες. Δεν σχηματίζουν τη φωλιασμένη οικογένεια του προηγούμενου τριγωνικού παραδείγματος.
Πρωτότυπο ιδεατό μηχανικό παράδειγμα με ακριβή γεωμετρική αναπαράσταση. Εξετάζει τις επιτρεπτές θέσεις και τη γραμμικοποίηση των δηλωμένων περιορισμών, χωρίς να εισάγει δυνάμεις ή να αναπαριστά συγκεκριμένο αρθρωτήρα.
10Ενεργός περιορισμός και μονόπλευρη δυνατότητα
Μια ανισότητα g(q) ≥ 0 λέγεται ενεργή σε ένα σημείο όταν g(q) = 0 εκεί. Αυτό δεν σημαίνει ότι πρέπει να παραμένει ισότητα στην επόμενη επιτρεπτή μεταβολή. Η μεταβολή μπορεί να κατευθύνεται προς το εσωτερικό της περιοχής.
Ίδια καταγεγραμμένη θέση, διαφορετική δυνατότητα
Επιστρέφουμε στη ράβδο με σταθερή άρθρωση. Κρατάμε το ίδιο μήκος L, τις ίδιες συντεταγμένες και το ίδιο ύψος a = 3L/5. Αλλάζουμε μόνο τον τρόπο με τον οποίο περιορίζεται το άκρο: συγκρίνουμε τον αμφίπλευρο οδηγό με έναν ιδανικό μονόπλευρο περιορισμό που επιβάλλει y ≥ a. Η δεύτερη δήλωση αφορά αποκλειστικά τη θέση του άκρου.
| Δηλωμένη σχέση | Γεωμετρική συνέπεια |
|---|---|
| Αμφίπλευρος οδηγός: y = 3L/5 | Το άκρο διατηρεί το ίδιο ύψος. Μαζί με x² + y² = L² απομένουν δύο απομονωμένες θέσεις: (±4L/5, 3L/5). |
| Μονόπλευρος περιορισμός: y ≥ 3L/5 | Το άκρο μπορεί να απομακρυνθεί προς μεγαλύτερα y. Απομένει ολόκληρο το κλειστό άνω τόξο του κύκλου με y ≥ 3L/5, μαζί με τα δύο άκρα του. |
Η θέση P = (4L/5, 3L/5) είναι επιτρεπτή και στις δύο περιγραφές. Μια καταγραφή μόνο αυτής της θέσης δεν αποκαλύπτει ποια σχέση ισχύει. Το διαδραστικό σχήμα της προηγούμενης ενότητας υπολογίζει την περίπτωση του αμφίπλευρου οδηγού.
Μια επιτρεπτή καμπύλη που διακρίνει τις δύο δηλώσεις
Θέτουμε θ0 = arcsin(3/5) και, για αρκετά μικρό s ≥ 0, γράφουμε:
q(s) = (L cos(θ0 + s), L sin(θ0 + s))
q(0) = P, q′(0) = (−3L/5, 4L/5)
Η καμπύλη παραμένει ακριβώς πάνω στον κύκλο και, για αρκετά μικρό s > 0, έχει y(s) > 3L/5. Συνεπώς επιτρέπεται από τη μονόπλευρη συνθήκη και αποκλείεται από τον αμφίπλευρο οδηγό. Το s είναι παράμετρος καμπύλης· δεν έχει οριστεί χρονικός νόμος ή δύναμη που θα πραγματοποιήσει αυτή την κίνηση.
Η γεωμετρία έχει εδώ ουσιαστικό έργο: υπολογίζει και διακρίνει τις δυνατότητες που συνεπάγονται οι δύο δηλωμένες σχέσεις. Ο κύκλος, η ευθεία y = a και η θέση P μπορούν να εμφανίζονται και στις δύο περιγραφές, αλλά το πλήρες επιτρεπτό σύνολο διαφέρει. Για να προκύψει αυτό το αποτέλεσμα, χρειάζεται πρώτα να γνωρίζουμε αν το άκρο συγκρατείται στο όριο ή μπορεί να απομακρυνθεί από αυτό.
Πρωτότυπη σύγκριση δύο ιδεατών δηλώσεων του ίδιου παραδείγματος. Οι λύσεις ακολουθούν από τις εξισώσεις που δίνονται εδώ. Δεν εισάγεται ορισμός κανονικού καθεστώτος FBM ούτε συμπέρασμα για τις δυνάμεις επαφής.
Η ενεργή ανισότητα επιτρέπει απομάκρυνση από το όριο
Στο P, η ανισότητα g(x,y) = y − 3L/5 ≥ 0 είναι ενεργή. Για μια μονόπλευρη επιτρεπτή καμπύλη, η ράβδος απαιτεί 4vx + 3vy = 0 και ο μονόπλευρος περιορισμός απαιτεί vy ≥ 0. Οι επιτρεπτές εφαπτόμενες είναι τα μη αρνητικά πολλαπλάσια του (−3, 4): σχηματίζουν έναν εφαπτόμενο κώνο — tangent cone, εδώ μια ημιευθεία. Η παραπάνω καμπύλη, οι αλλαγές της παραμέτρου της και η σταθερή καμπύλη πραγματοποιούν αυτές τις εφαπτόμενες.
Με τον αμφίπλευρο οδηγό ισχύει επιπλέον vy = 0, άρα και vx = 0. Η διαφορά στις κατευθύνσεις προκύπτει από την αλλαγή της επιβαλλόμενης σχέσης, με ίδια L και a.
Γενικά, για διαφορίσιμες ανισότητες, κάθε ταχύτητα μιας μονόπλευρης επιτρεπτής καμπύλης ικανοποιεί ∇gj(q) · v ≥ 0 στους ενεργούς περιορισμούς, μαζί με τις αντίστοιχες συνθήκες των ισοτήτων. Αυτή είναι αναγκαία συνθήκη. Η επάρκειά της χρειάζεται επιπλέον έλεγχο στη γενική μη γραμμική περίπτωση· εδώ οι ρητές επιτρεπτές καμπύλες τεκμηριώνουν την περιγραφή.
Για ιδανική επαφή, η γεωμετρική συνθήκη μη διείσδυσης είναι μόνο ένα μέρος της περιγραφής. Η δύναμη αντίδρασης και οι σχέσεις επαφής εξετάζονται χωριστά στο κεφάλαιο για τα μηχανικά καθεστώτα.
11Συντεταγμένες, παράμετροι και περιορισμοί ταχύτητας
Η ίδια γεωμετρία σε άλλες συντεταγμένες
Αν q = φ(z) είναι ομαλή τοπική αλλαγή συντεταγμένων με ομαλή αντίστροφη, τότε οι ίδιοι περιορισμοί γράφονται h(φ(z); λ) = 0. Ο κανόνας αλυσίδας δίνει Jz = JqDφ. Επειδή ο Dφ είναι αντιστρέψιμος, ο βαθμός διατηρείται και οι εφαπτόμενες μεταφέρονται μεταξύ των δύο περιγραφών.
Στο παράδειγμα της ράβδου, θέτουμε u = x και v = y − a, με a σταθερό. Ο οδηγός γράφεται v = 0, αλλά ο κύκλος γίνεται u² + (v + a)² = L². Η παράμετρος παραμένει μέσα στη γεωμετρία. Η μεταφορά της αρχής των συντεταγμένων δεν μετακινεί τον οδηγό ως προς την άρθρωση.
Πότε η σχέση ταχυτήτων προσθέτει διαφορετικό είδος συνθήκης;
Ένας holonomic constraint μπορεί να διατυπωθεί ως σχέση μεταξύ των συντεταγμένων της διαμόρφωσης — εδώ εξετάζουμε σχέσεις χωρίς ρητή χρονική εξάρτηση. Η παραγώγισή του δίνει σχέση ταχυτήτων A(q)q̇ = 0. Η γραφή σε αυτή τη μορφή δεν αρκεί για να χαρακτηρίσουμε τον περιορισμό nonholonomic: χρειάζεται να μην μπορεί να αντικατασταθεί τοπικά από ισοδύναμους περιορισμούς μόνο στη διαμόρφωση.
Ένα ιδανικό όχημα που κυλά χωρίς πλευρική ολίσθηση, με θέση (x, y) και προσανατολισμό θ, ικανοποιεί:
sin θ · ẋ − cos θ · ẏ = 0
Η σχέση αποκλείει την άμεση πλευρική ταχύτητα στο τρέχον θ. Διαδοχικοί ελιγμοί μπορούν όμως να παράγουν συνολική πλευρική μετατόπιση. Έτσι η στιγμιαία επιτρεπτή ταχύτητα και οι διαμορφώσεις που προσεγγίζονται μέσα από μια διαδρομή είναι διαφορετικά αντικείμενα μελέτης.
Για holonomic / nonholonomic constraints και το ιδανικό όχημα: Lynch & Park, επίσημο συνοδευτικό υλικό §2.4. Η αλλαγή συντεταγμένων του παραδείγματος υπολογίζεται εδώ. Οι αγγλικοί όροι διατηρούνται για ακριβή αντιστοίχιση με την πηγή.
12Από την επιτρεπτότητα στην ισορροπία και την ευστάθεια
Για να ελέγξουμε τι προσθέτει η δυναμική, δηλώνουμε τώρα ένα διαφορετικό, πλήρες παράδειγμα: μια αδιάστατη βαθμωτή κατάσταση z ∈ ℝ και αδιάστατο χρόνο τ ≥ 0, με αρχική συνθήκη z(0) = z0. Συγκρίνουμε δύο νόμους εξέλιξης στο ίδιο σύνολο καταστάσεων:
Σύστημα A: dz/dτ = −z, z(τ) = z0e−τ
Σύστημα B: dz/dτ = +z, z(τ) = z0eτ
Και στα δύο, το z = 0 είναι σημείο ισορροπίας: αν ξεκινήσουμε ακριβώς εκεί, παραμένουμε εκεί. Στο A, κάθε αρχική απόκλιση μειώνεται εκθετικά. Στο B, κάθε μη μηδενική αρχική απόκλιση αυξάνεται εκθετικά. Το κοινό σύνολο καταστάσεων και η κοινή θέση ισορροπίας συνυπάρχουν με διαφορετική ευστάθεια.
Στην έννοια ευστάθειας του Lyapunov, κάθε απαιτούμενη μικρή γειτονιά της ισορροπίας πρέπει να περιέχει όλες τις μελλοντικές καταστάσεις που ξεκινούν από μια αρκετά μικρή αρχική γειτονιά. Η ασυμπτωτική ευστάθεια απαιτεί επιπλέον σύγκλιση στην ισορροπία. Στο A, |z(τ)| ≤ |z0| και z(τ) → 0 για τ → ∞. Στο B, για οποιοδήποτε μη μηδενικό z0 και οποιοδήποτε σταθερό όριο ε > |z0|, το |z(τ)| τελικά ξεπερνά το ε.
Το συγκεκριμένο παράδειγμα δείχνει ότι το κοινό σύνολο καταστάσεων και η κοινή θέση ισορροπίας δεν προσδιορίζουν τη δυναμική ευστάθεια. Η σύγκριση αφορά τους δύο δηλωμένους νόμους εξέλιξης και το κριτήριο Lyapunov. Για τη χρήση της ευστάθειας σε μια συγκεκριμένη μελέτη FBM, χρειάζονται ο ορισμός και οι προϋποθέσεις εκείνης της πηγής.
Ορολογία ισορροπίας και ευστάθειας: Tedrake, Underactuated Robotics, “The Simple Pendulum”, ενότητα “The overdamped pendulum”. Η σύγκριση των δύο εκθετικών λύσεων είναι πρωτότυπο παράδειγμα αυτού του κεφαλαίου.
14Η σύνδεση θεωρίας, μαθηματικών και Atlas
Η θεωρητική διαδρομή θέτει το ερώτημα της δηλωμένης δομής, της επιτρεπτότητας και της οργάνωσης των περιορισμών. Η μαθηματική διαδρομή αναπτύσσει τα σχετικά αντικείμενα και τις σχέσεις τους, μαζί με ζητήματα αλληλεπίδρασης, ισορροπίας και ευστάθειας.
Ο Atlas προσθέτει το συγκεκριμένο εμπειρικό πεδίο των αρθρωτήρων: ίχνη, κατανομή κυριαρχίας, συνέχεια επαφής, τριβή και δομική επικύρωση. Η σύνδεση αυτών των θεμάτων απαιτεί να διαβάζουμε κάθε αποτέλεσμα μαζί με τις δηλωμένες συνθήκες και την αντίστοιχη τεκμηρίωσή του.
Το γεωμετρικό μας παράδειγμα προσφέρει ένα πρώτο εργαλείο κατανόησης της κοινής ισχύος περιορισμών. Η εξέταση ενεργών περιορισμών, κυριαρχίας και μηχανικών καθεστώτων χρειάζεται την ιδιαίτερη ανάπτυξη αυτών των εννοιών. Μια αλλαγή του χρωματισμένου συνόλου δεν χαρακτηρίζεται αυτομάτως μετάβαση μηχανικού καθεστώτος.
Για να αξιολογήσουμε έναν ισχυρισμό για το τι είναι επιτρεπτό, χρειάζεται να γνωρίζουμε ποιο σύστημα περιγράφεται, ποιες συνθήκες δηλώνονται και ποια στοιχεία στηρίζουν τη σύνδεση της περιγραφής με το αντικείμενο της μελέτης.
Βάση της συζήτησης: Corpus Manifest v1.0, §§3.1–3.3, σ. 2–3 · §13, σ. 7 ↗
Η μελέτη της μερικής ρυθμισιμότητας προσφέρει ένα συγκεκριμένο ερώτημα για αυτή τη μέθοδο: ποια μεταβολή αφορά μια παράμετρο ρύθμισης και ποια αλλάζει τη διάταξη των περιορισμών; Το θεωρητικό σημείωμα για το Hanau H επιτρέπει να συνεχίσουμε από το επιτρεπτό σύνολο στην ιδιαίτερη επιλογή ισορροπίας που δηλώνει εκείνη η πηγή. Για τη σύνδεση με πραγματικές καταγραφές, χρειάζονται η γεωμετρία, οι συνθήκες επαφής και οι μετρήσεις της εξεταζόμενης διάταξης.
15Πηγές και συνέχεια της μελέτης
Το κεφάλαιο συνδυάζει εισαγωγική σύνθεση και πρωτότυπη μαθηματική ανάπτυξη. Η θέση των εννοιών στο corpus τεκμηριώνεται από το Manifest v1.0, με ενότητες και σελίδες δίπλα στους σχετικούς ισχυρισμούς. Η ράβδος, οι ανισότητες, οι παραγώγοι και τα δυναμικά παραδείγματα αναπτύσσονται εδώ από τις δηλωμένες εξισώσεις. Η συναφής βιβλιογραφία παρέχει συγκεκριμένα σημεία σύγκρισης. Οι πλήρεις τυπικοί ορισμοί της FBM αναζητούνται στις αντίστοιχες μονογραφίες.
- Θεωρητική Μονογραφία — δομή αναφοράς, περιορισμοί και καθεστώτα ↗
- Μαθηματική Μονογραφία — αντικείμενα, επιτρεπτά σύνολα και σχέσεις ↗
- Μονογραφία Atlas — το εμπειρικό πεδίο των αρθρωτήρων ↗
Εντοπισμοί στην τυπωμένη αρίθμηση του preprint: Definition 2.1, σ. 12· §2.4, σ. 30–31· §7.3, σ. 256–258. Οι σελίδες δεν αποδίδονται στην έντυπη έκδοση του 2017.
Εντοπισμοί: ολονομικοί και Pfaffian περιορισμοί· παράδειγμα μη ολονομικού περιορισμού αυτοκινήτου.
Εντοπισμοί: ορισμοί fixed point, τοπικής ευστάθειας Lyapunov και ασυμπτωτικής ευστάθειας. Πρόσβαση: 19 Οκτωβρίου 2026.